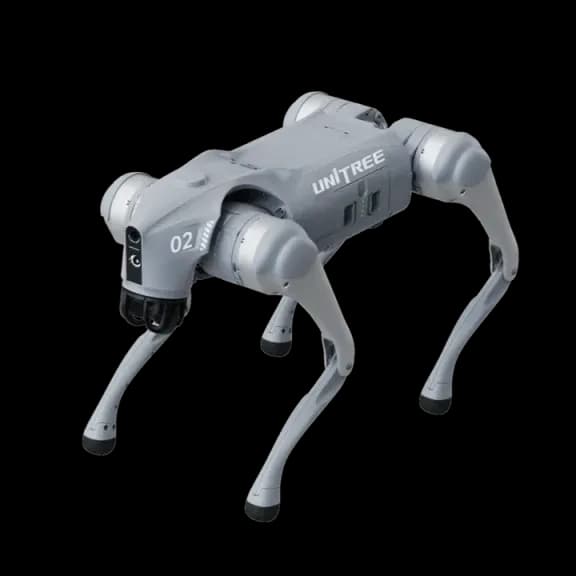
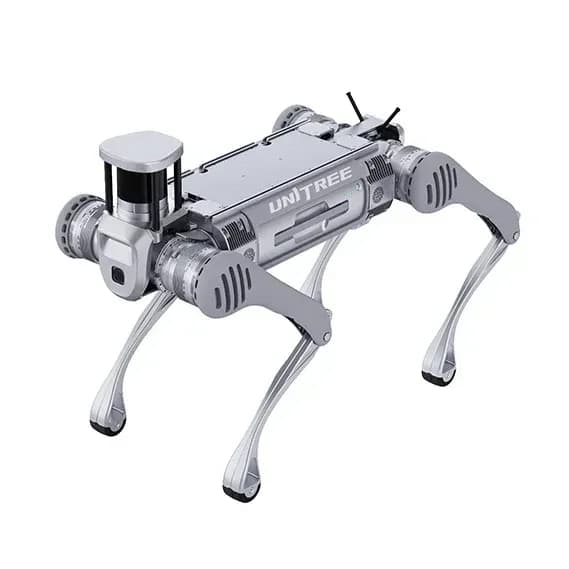
宇树 B2
B2
120kg payload / 6 m/s / 4+ hours
宇树科技
G1
重 35 公斤的人形机器人,具备 23 个自由度,折叠后高度 690 毫米。主要用于运动控制与操作研究,而非产线作业。
腿部、腰部与手臂合计 23 个自由度,机身高 1320 毫米,折叠后为 690 毫米便于运输。可折叠这一点的实际意义超出表面:能够放进汽车后备箱的人形机器人,研究团队才真正带得到演示现场。
关节部分最值得关注。工业级交叉滚子轴承与低惯量内转子永磁同步电机,膝关节峰值扭矩 90N.m,这是工业执行器的规格,而非爱好者平台的水平。在这一价格区间内,这正是研究级设备与玩具的分野。
EDU 版本是多数实验室实际需要的配置。膝关节扭矩提升至 120N.m,通过选配腰部与腕部关节可将自由度提升至 43,并配备具备力控能力的 Dex3-1 三指灵巧手,可选配触觉传感阵列。手臂负载由约 2 公斤提升至 3 公斤。
有必要明确说明其定位:这是用于运动控制、操作与具身智能研究的平台,而非可无人值守完成作业任务的设备。若采购目的是执行特定任务,请先明确任务内容,我们会如实说明本机型是否为合适的选择。
| 物理规格 | |
|---|---|
| 外形尺寸 | 站立 1320 x 450 x 200 毫米,折叠 690 x 450 x 300 毫米 |
| 重量 | 含电池约 35 公斤 |
以下为原厂支持的配置选项,仅供参考。具体配置请联系我们确认。